四足机器狗有哪些核心技术?电机驱动与复杂地形平衡原理
四足机器狗能稳健奔跑甚至抗踹不倒,核心不在于机械骨骼做得有多坚硬,而在于用高频柔顺力控彻底取代了传统的工业位置伺服控制。
传统工业机械臂依赖高减速比的谐波减速器,反射惯量会随着减速比的平方倍剧烈放大。一旦足端高速撞击坚硬地面,巨大的瞬时冲击载荷会瞬间打碎齿圈。现代机器狗几乎全部转向准直接驱动电机(QDD)方案,采用大外径、高扭矩密度的扁平外转子电机,仅搭配6:1到10:1之间的低减速比行星齿轮。
这种设计赋予了执行器极高的反向驱动能力。电机可以直接感受外部地面的冲击反冲,无需在足底堆叠昂贵且脆弱的多维测力传感器。
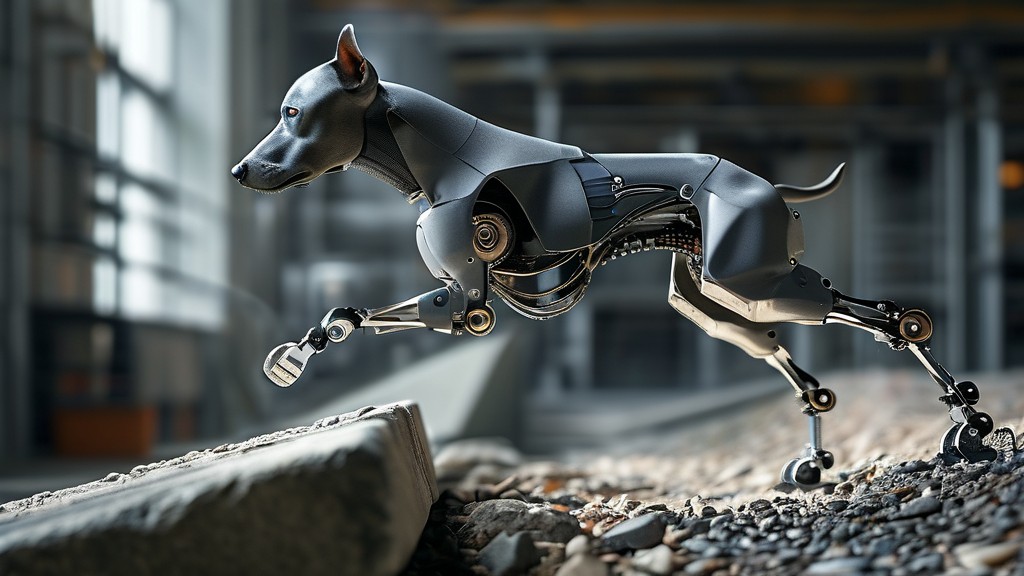
通过底层驱动器对定子电流环的高速采样,系统能以千赫兹级别的刷新率精准推算足端受力。在足端触地的瞬态过程中,算法通过虚拟阻抗控制动态调节关节刚度与阻尼系数,让整条机械腿在几毫秒内由刚性支撑软化为高弹性缓冲器,主动化解不平整路面的冲击能量。
解决单个关节的驱动和抗冲击只是基础。在毫无预警的乱石坡、泥沼和楼梯断层上行进,真正起决定作用的是机身平衡拓扑控制。
主流控制系统在数学上做了关键的降维处理。由于四条腿的整体质量通常不足机身总重的百分之二十,算法会把整机抽象为单刚体动力学模型,将质量分布、质心与转动惯量集中在躯干上。这种简化避开了多连杆高阶微分方程的算力消耗,为高频动态求解铺平了道路。
机器狗躯干的位姿规划由模型预测控制(MPC)在几十毫秒的时间窗口内滚动求解。它在预测机体未来运动轨迹的同时,严格将每只支撑脚的反作用力约束在物理摩擦锥之内。即便单脚踩在易滑移的碎石或湿滑斜坡上,系统也不会下发超出抓地力极限的剪切推力,从而避免侧向滑脱。
MPC解算出的足端合力指令会立刻被推送到更高频率的全身动力学控制(WBC)模块。WBC以接近千赫兹的速率运行,借助动力学雅可比矩阵将机身整体加速度映射为每个电机的具体目标力矩,在毫秒级内同时协调支撑腿的推力和摆动腿的轨迹追踪,死死锁住机身重心。
动态平衡的前提是绝对可靠的本体感知状态估计。机身内置的高更新率惯性测量单元配合十二个关节的高精度绝对值编码器,通过扩展卡尔曼滤波算法,在零点几毫秒内解算出机器狗在三维空间中的质心位移、横滚俯仰角度以及接触脚掌的微小滑移。
面对碎石塌落、深草杂灌等传统几何模型难以描述的地形,系统会融合基于深度强化学习(RL)的端到端神经网络控制。策略网络在虚拟仿真环境中历经数亿步的跌跌撞撞,把历史关节状态直接映射为运动策略,让机器狗在遭遇突发绊摔时能够像哺乳动物一样瞬间踩出碎步稳住重心。
高爆发且可反驱的电气关节构成了机器狗的肌肉骨骼,预测动力学与神经网络的深度咬合构筑了它的运动反射。这正是纯电驱动的机械之躯能够在复杂险滩中如履平地的底层逻辑。
- 发表于 2 小时前
- 分类:人工智能