大疆无人机水面低空飞行怎么防坠机?下视避障关闭与返航高度设置技巧
无人机水面低空飞行扎水,绝大多数不是信号中断,而是飞控系统被水面光影欺骗导致的主动“自杀”。
机身底部的下视双目和红外光流传感器依赖地表固定纹理进行定位与测距。水面的镜面反射、粼粼波光以及水流的定向推移,会彻底摧毁算法的特征点追踪。飞控常常把漂移的水波误判为机身位移,或者把深水倒影当作虚假基准面,随之执行错误的高程下压指令,直接把飞机送进水里。
常规水面巡航,安全悬停高度必须锁死在3米以上,建议全程保持5米净空。2米以内是所有消费级无人机下视感知的致命盲区。
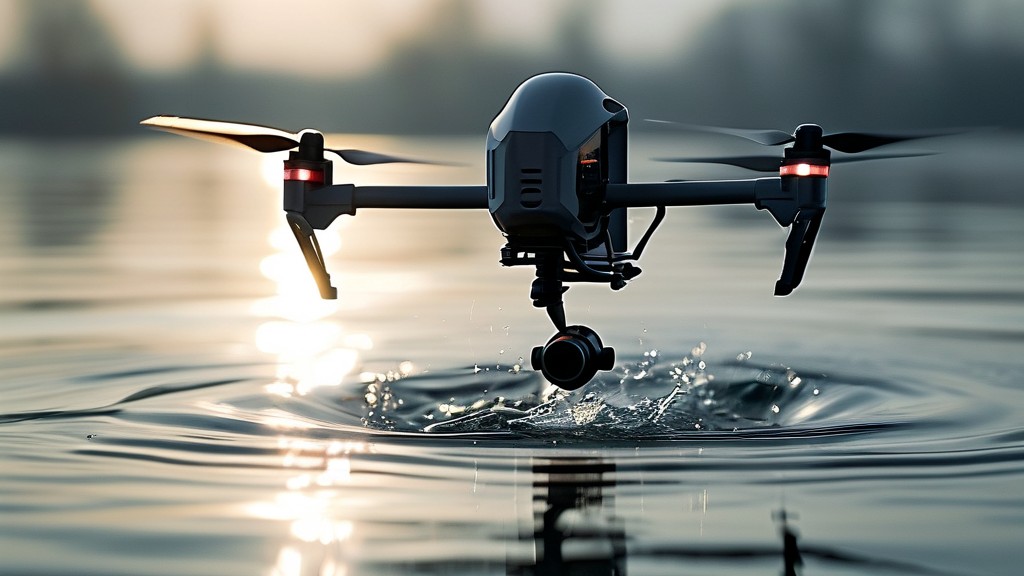
在DJI Fly应用中单纯关闭避障,下视测距通常仍在后台运行。若必须进行水面低空掠影,可切入运动模式弱化视觉对油门的横向干预,并在辅助功能中关闭下视着陆保护。此时飞手左手油门杆必须维持轻推对抗的紧张感,靠手动持续给升力,绝对不能在低空完全松手等待飞控自动悬停。
少数专业飞手会用哑光黑胶布物理遮蔽底部的下视传感器。这种操作能强行逼停视觉定高,使飞行器完全依赖卫星定位与气压计维持姿态,杜绝贴水抽动。但这招会剥夺低空自动缓冲能力,在弱星环境下还会横向漂移,必须具备极扎实的手动控杆功底,新手切勿盲目尝试。
水域空旷开阔最容易让人放松警惕。斜拉桥拉索、江面高压输电线、航标塔及往来货轮的桅杆,全向避障对这些细小悬空物体几乎完全失明。
返航高度不能随手设个20米。正确做法是找到作业水域沿途最高的桥梁或输电线塔基准,在其最高点基础上额外增加20米安全余量,通常直接设定在70米至100米区间。既能越过所有水上悬挂物,又能避免过高空层遭遇剧烈逆风,防止电量耗尽在回程路上。
在行驶中的游艇或小艇上起飞,原厂默认的起飞点就是沉机陷阱。船只要在移动,一旦触发失控自动返航,无人机会精准扑向早已空无一物的原起飞水域。
只要船体发生位移,起飞后必须立即在安全菜单内将返航点刷新为遥控器位置,航行中随时手动重新对齐。当无人机飞返船只时,必须彻底取消自动降落,由飞手手动顶风悬停,配合副手佩戴防割手套执行手抓降落,严禁让螺旋桨在剧烈颠簸的甲板上自主停转。
水面不仅湿气重,开阔风力通常比陆地高出一到两个量级。逆风高速掠水会让电机输出功率陡增三成以上。水面作业必须将30%剩余电量设为强制收机红线,不要给低电量强行原地迫降留下任何吞噬设备的机会。
- 发表于 3 小时前
- 分类:数码电脑