人形机器人具身智能核心技术有哪些?主流技术路径对比
人形机器人不是套上铁皮的聊天大模型,它的本质是用算法接管物理世界的重力、惯性与摩擦力。让机器人在非结构化环境里自主拿取水杯、跨越复杂障碍,核心在于感知、推演与控制的高速闭环。
多模态具身大模型是目前机器人认知中枢的骨架,即VLA模型。它直接消化多视角图像、深度点云与语言指令,跳过繁琐的预设符号逻辑,端到端映射出机械臂空间运动轨迹与末端位姿。
仅靠图文模仿学习的VLA极易在长任务中产生漂移。引入世界模型是解决因果理解的关键,它能在机器人动手前预演物理演变,推测自车与周围物体即将发生的空间形变、滑动与位移,避免盲目试错。
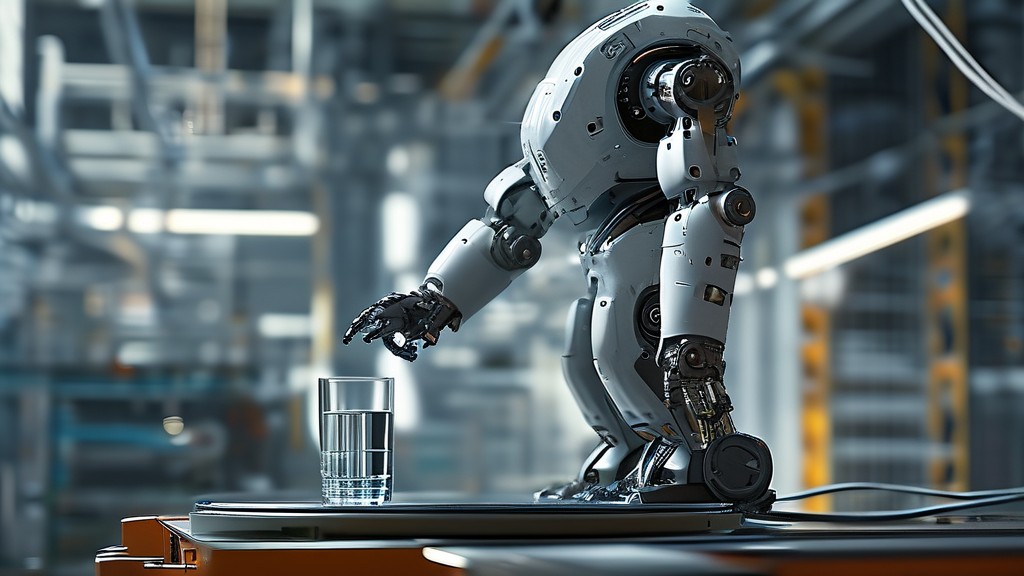
物理世界的试错代价是摔毁本体。解决双足动态平衡的基石是仿真强化学习与域随机化。成千上万台虚拟机器人在物理仿真引擎中经历数千万小时的高速试错,学习对抗突发推搡、湿滑地面与未知台阶,再将策略网络零样本迁移到物理真机上。
操作精细度决定了落地的商业价值,这依托于多模态触觉感知。视触觉传感器、阵列式电子皮肤配合末端六维力传感器,构成了接触面的高频力反馈环,让灵巧手在抓取薄纸、生鸡蛋或拧动螺丝时实现毫秒级自适应顺应。
技术演进目前分化为两大阵营与一种新演化方向。
第一种是工业界广泛落地的分层解耦架构,即经典的“大脑加小脑”模式。
大脑搭载多模态大模型,以5到10赫兹的低频节奏理解全局语义、拆解任务流程;小脑则依托强化学习网络或经典的模型预测控制与全身动力学控制算法,以500赫兹以上的频率高速求解关节力矩和质心平衡。
分层架构的优势在于安全和工程容错。底层运控牢牢兜住防摔倒和姿态稳定的物理底线,对边缘算力要求适中。缺点在于层级间信息传递存在语义丢失,在处理需要手眼高动态紧密配合的精巧动作时容易显得生硬迟滞。
第二种是追求极简智能的端到端具身模型路线。
它主张“感知输入、力矩直出”,用单一神经网络直接将视觉传感器与关节执行机构相连。这种模式最大化保留了多模态感知细节,在折叠柔软织物、拆装快递箱等柔性操作任务中展现出极强的拟人化泛化能力。
但端到端是典型的高消耗黑盒。它依赖海量高质量的遥操作真机示教数据,推理耗时常突破100毫秒。面对偶发的极端物理扰动,系统缺乏传统控制理论的硬约束兜底,动作容易出现失控漂移。
由此衍生出兼顾两者优势的类脑分层VLA架构。
该方案保留了端到端的感知理解能力,但在底层打通了微秒级快速反射环。顶层世界模型负责长时序运动推演,中层生成动作意图,底层微内核结合轻量化神经网络负责毫秒级接触响应。一旦发生机械碰撞或滑脱,系统在20毫秒内就能自主触发避险反射。
人形机器人技术没有一劳永逸的单一解。高节拍、强调确定性的重载工业产线依旧由分层架构主导,而面对开放非结构环境的家政服务与灵活作业场景,正在被端到端与类脑融合路径加速重构。决定胜负的关键,始终在于控制频率与真实物理交互容错之间的平衡点。
- 发表于 53 分钟前
- 分类:人工智能